
在道路视频上画出一堆检测框并不难,难的是回答一个更接近交付的问题:这段视频里到底有多少辆车从左向右通过,又有多少辆车从右向左通过?如果同一辆车连续 300 帧都被检测到,不能计 300 次;如果车辆在计数线附近抖动、短暂遮挡或折返,也不能随意加一。
本文用一段脱敏固定机位道路视频说明车流统计的最小工程闭环。输入是一段 10 分钟 MP4 和一条人工标定的计数线;输出是带标注的视频、按方向和类别统计的结果,以及每次计数可回看的事件记录。示例只讨论通用的 YOLO 检测、目标跟踪、越线判断和验收,不公开真实道路位置、完整产品编排、模型权重或部署参数。
示例环境为 Python 3、Ultralytics YOLO、OpenCV、FFmpeg 和 MySQL 8.x。模型版本、类别映射、置信度阈值和追踪器参数必须按镜头条件实测,文中的值不应直接复制到生产环境。
目录
- 先把检测框和统计结果区分开
- 固定案例和验收目标
- 从视频帧到越线事件的处理链路
- 数据模型:轨迹与计数事件分开保存
- Python实现:稳定编号后再判断越线
- 服务层实现:保存可回看的统计结果
- 预期输出和自动测试
- SQL验证:怎样发现重复计数
- 误差边界和上线验收
- 小结和延伸阅读
一、先把检测框和统计结果区分开
目标检测回答“这一帧可能有什么”,目标跟踪回答“这几帧是不是同一个对象”,越线计数才回答“某个对象是否完成了一次方向明确的通过”。把三件事混在一起,最常见的结果是检测框越多,统计数越离谱。
| 层次 | 输入 | 输出 | 不能直接当成 |
|---|---|---|---|
| 检测 | 单帧图像 | 边界框、类别、置信度 | 一辆真实车辆 |
| 跟踪 | 连续帧检测结果 | 稳定的 track_id 与轨迹 | 一次通行事件 |
| 越线 | 轨迹中心点与计数线 | 左向右或右向左事件 | 所有经过线附近的框 |
| 汇总 | 已确认的越线事件 | 分类、方向、时间段统计 | 模型精度指标 |
固定计数线把画面分成 A、B 两侧。某辆车的稳定中心点从 A 侧首次跨到 B 侧,且该 track_id 尚未产生过同方向事件时,系统才登记一次 LEFT_TO_RIGHT。车辆只是在边界附近晃动、检测短暂丢失或离线后又出现,不能因此重复计数。
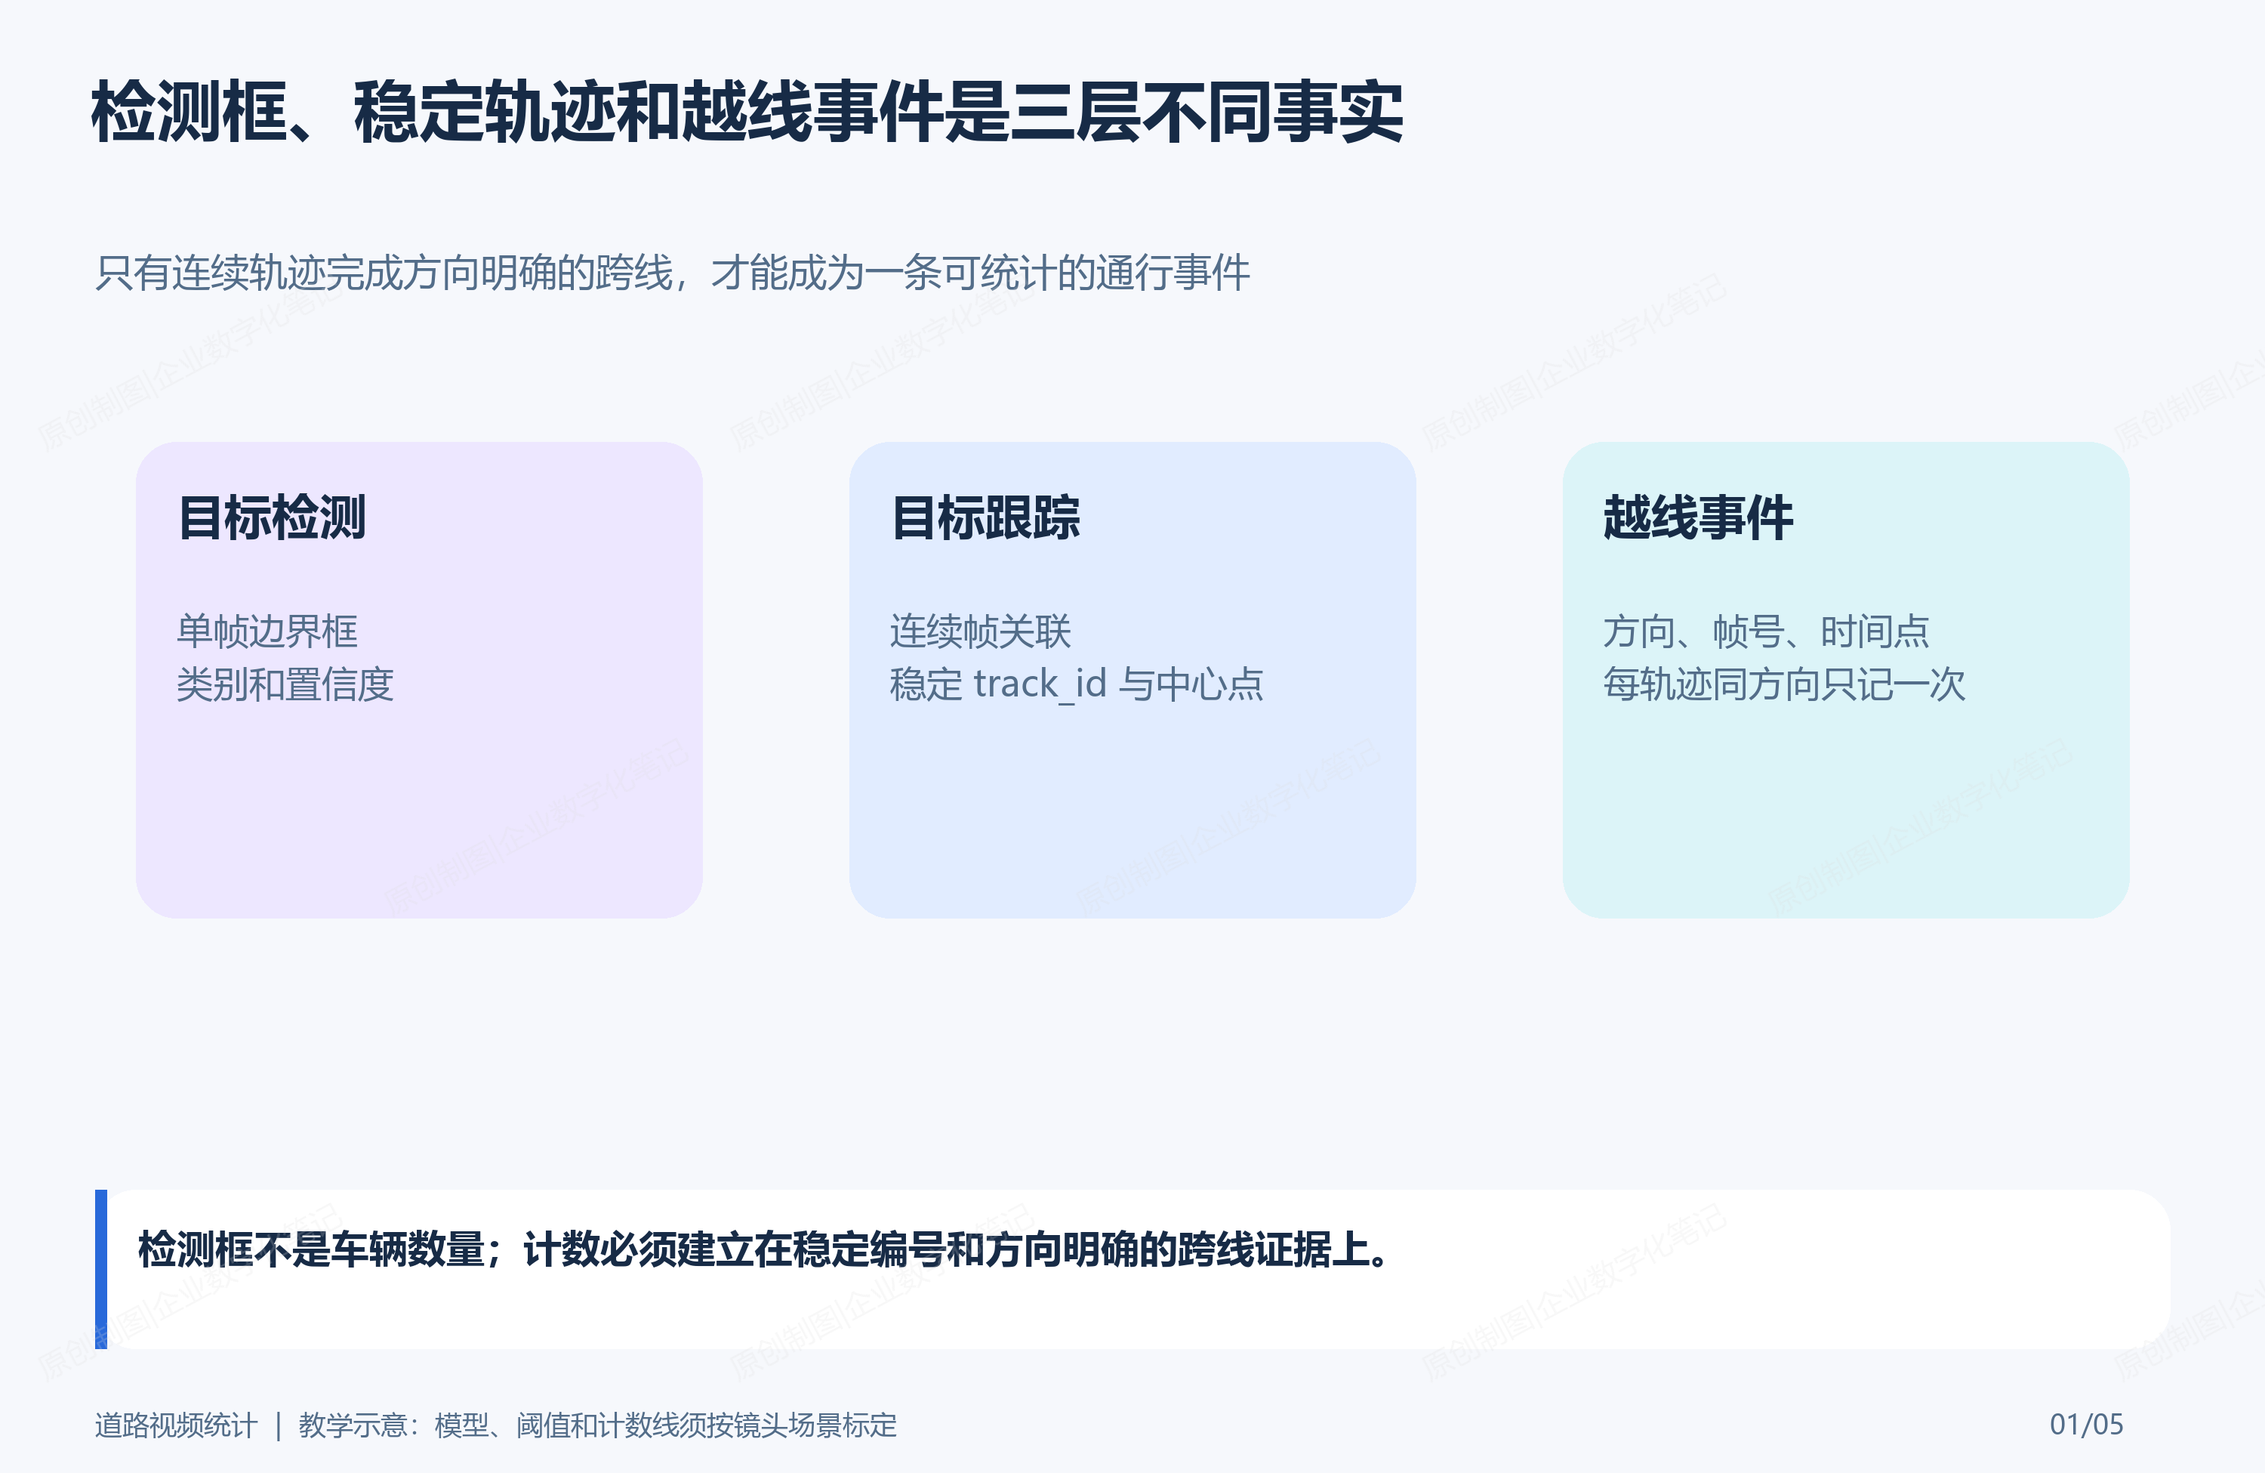
图1:检测解决“看见什么”,跟踪解决“是不是同一辆”,越线事件才形成业务统计。
二、固定案例和验收目标
任务编号:TV-20261009-001
输入视频:road-demo.mp4,10 分钟,1920x1080,25 fps
检测类别:CAR、MOTO、BUS、BIKE
计数线:画面坐标 (960, 320) -> (960, 920)
输出一:road-annotated.mp4,显示框、编号、线和实时统计
输出二:按类别和方向汇总的统计表
输出三:越线事件,含 track_id、帧号、时间点和中心点
验收不要求“绝对零误差”,而是要让误差可见、可抽检。本文把可交付标准定为:输出视频可播放;每个计数事件都能定位到视频时间点;同一个 track_id 同方向最多计一次;统计总数等于事件表按类别、方向聚合的结果;人工抽检片段中能够解释遮挡、误检和漏检。
三、从视频帧到越线事件的处理链路
车流统计不是把模型输出直接累加,而是逐层收紧事实:
| 步骤 | 处理动作 | 关键约束 |
|---|---|---|
| 读取视频 | OpenCV 逐帧读取并保留帧号、fps | 输入文件可播放,帧号连续 |
| 目标检测与跟踪 | 返回类别、边界框、置信度和 track_id | 只接受目标类别与足够置信度的结果 |
| 更新轨迹 | 计算中心点,保存前后两次位置 | 不用单帧框直接计数 |
| 判断越线 | 计算中心点在线两侧的符号变化 | 加入最小移动距离,过滤贴线抖动 |
| 写入事件 | 同一轨迹同方向只登记一次 | 使用唯一约束防重复 |
| 导出结果 | 生成标注视频和聚合统计 | 总数与事件表可相互核对 |
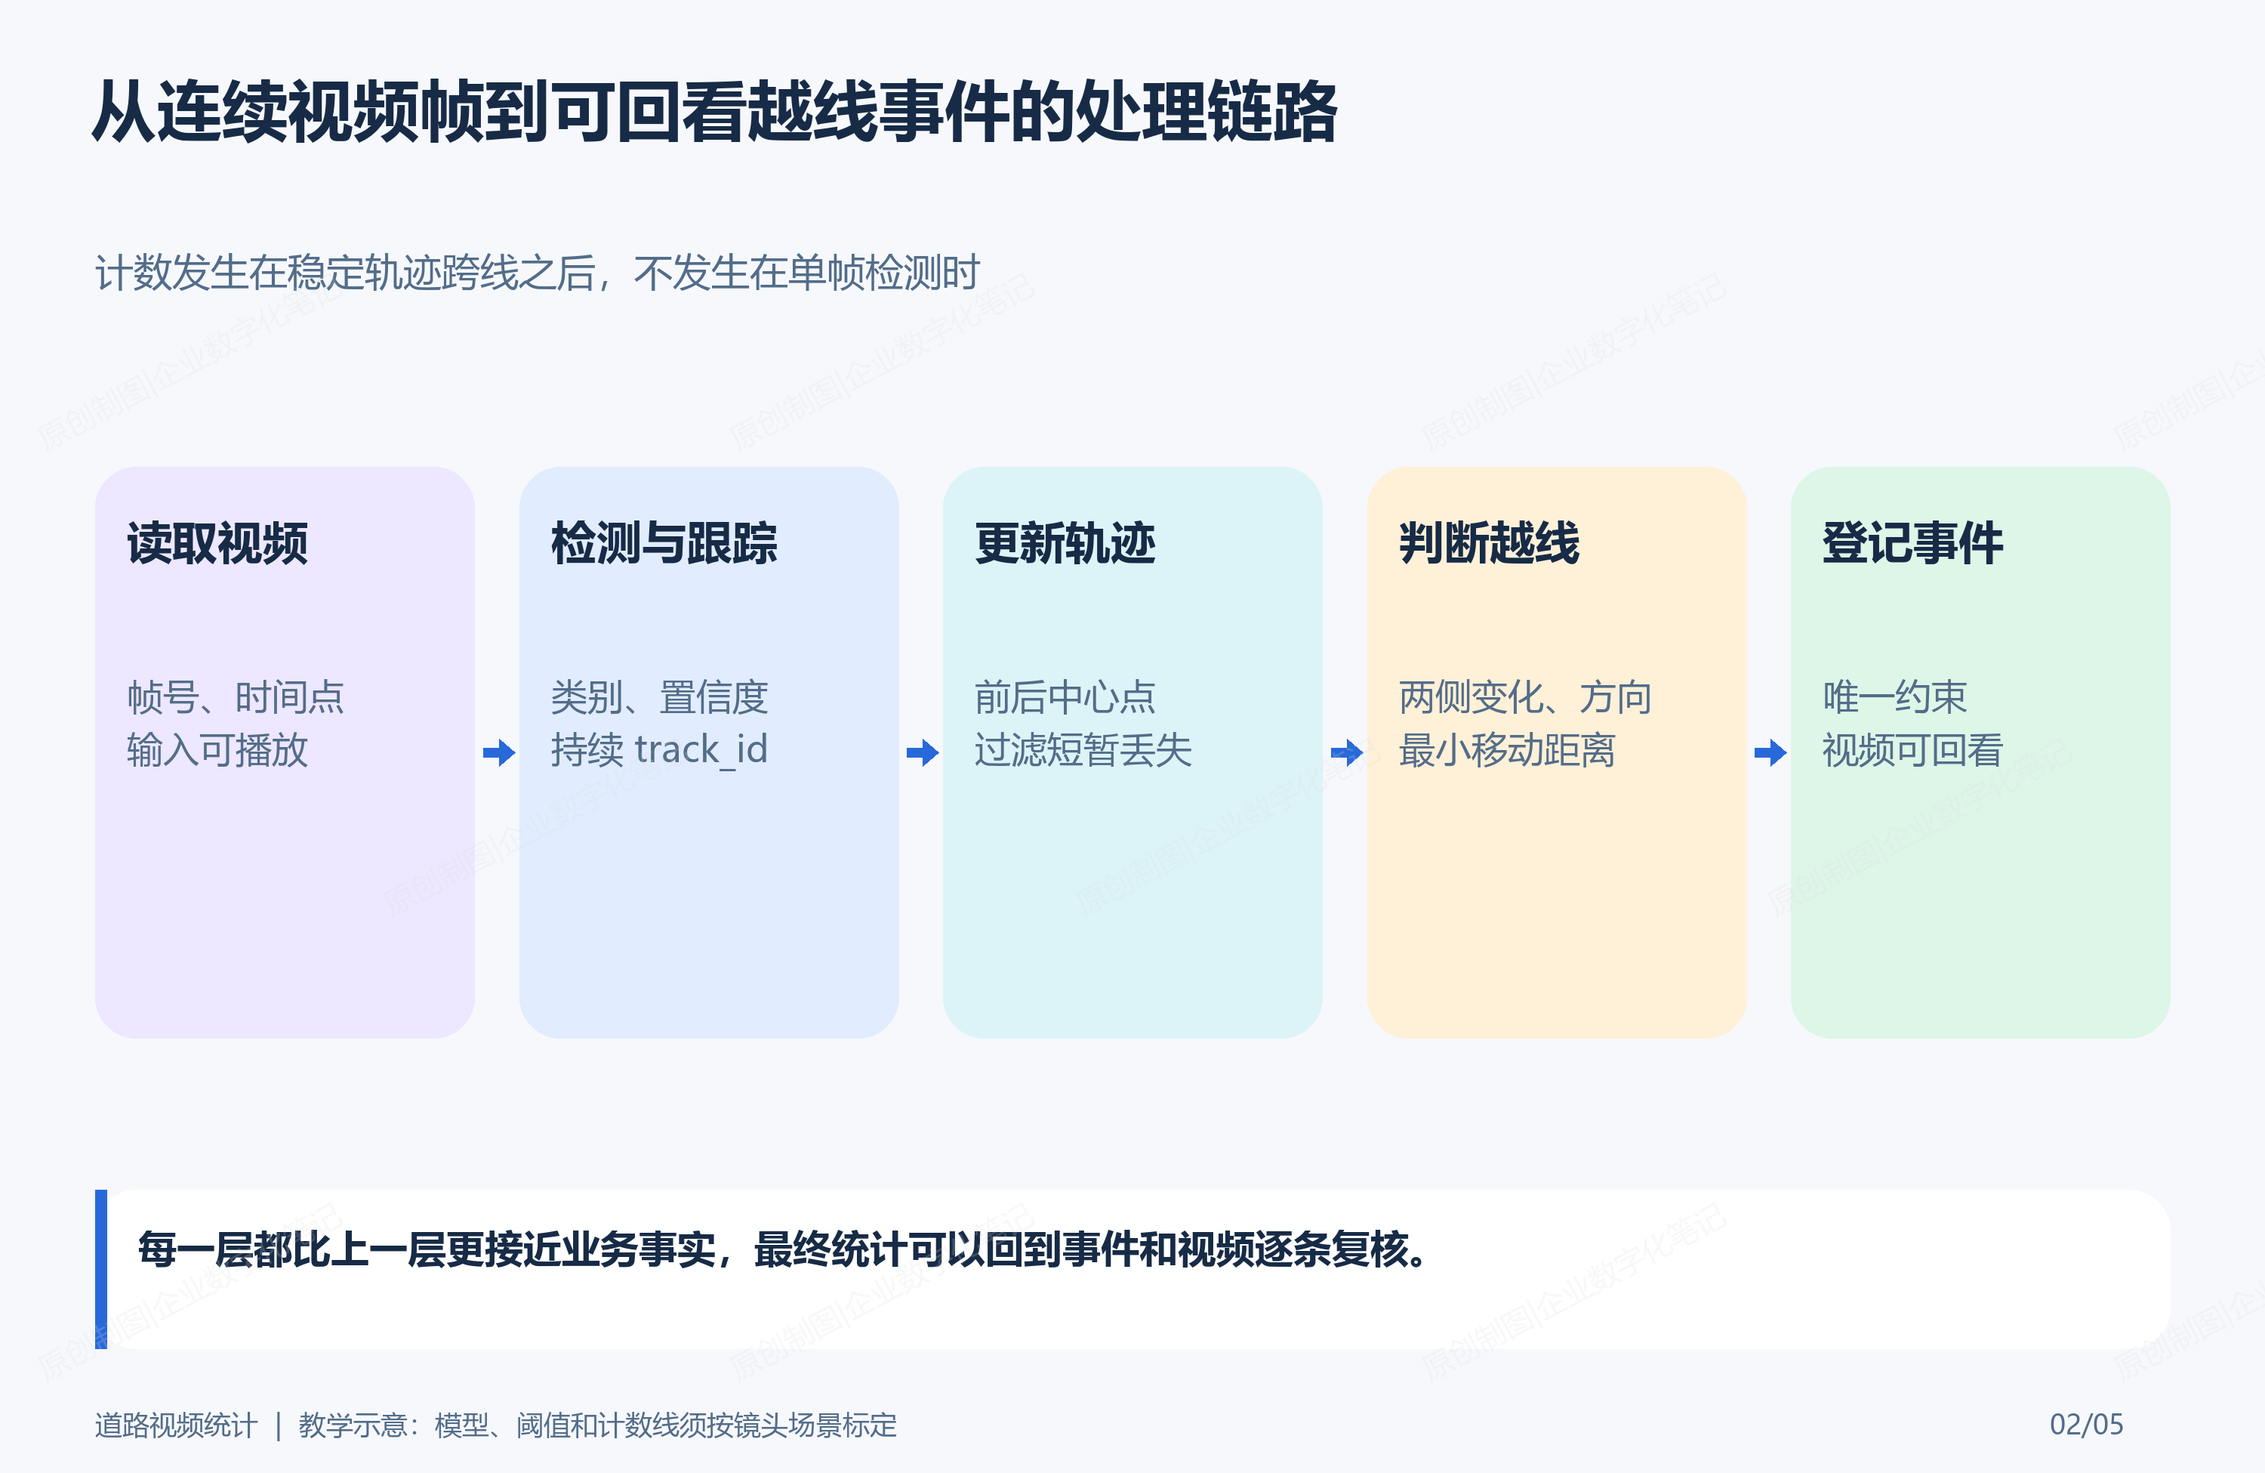
图2:计数发生在稳定轨迹跨线之后,不发生在单帧检测时。
四、数据模型:轨迹与计数事件分开保存
轨迹是过程数据,事件是业务事实。保存时不必把每一帧的全部检测框永久写入数据库,但至少要保留最终事件的定位信息和必要轨迹摘要:
CREATE TABLE traffic_analysis_job (
  id BIGINT PRIMARY KEY AUTO_INCREMENT,
  job_no VARCHAR(64) NOT NULL,
  source_file_key VARCHAR(500) NOT NULL,
  model_profile VARCHAR(64) NOT NULL,
  line_config_json JSON NOT NULL,
  job_status VARCHAR(24) NOT NULL,
  annotated_video_key VARCHAR(500) NULL,
  total_events INT NOT NULL DEFAULT 0,
  create_time DATETIME NOT NULL,
  update_time DATETIME NULL,
  UNIQUE KEY uk_traffic_job_no (job_no),
  CHECK (job_status IN ('PENDING', 'RUNNING', 'READY', 'FAILED'))
);

CREATE TABLE traffic_crossing_event (
  id BIGINT PRIMARY KEY AUTO_INCREMENT,
  analysis_job_id BIGINT NOT NULL,
  track_id BIGINT NOT NULL,
  vehicle_type VARCHAR(16) NOT NULL,
  direction VARCHAR(24) NOT NULL,
  crossing_frame INT NOT NULL,
  crossing_ms BIGINT NOT NULL,
  center_x INT NOT NULL,
  center_y INT NOT NULL,
  confidence DECIMAL(5,4) NOT NULL,
  create_time DATETIME NOT NULL,
  UNIQUE KEY uk_crossing_once (analysis_job_id, track_id, direction),
  KEY idx_crossing_summary (analysis_job_id, vehicle_type, direction)
);
唯一键不是模型准确率的替代品,但它能保护系统免受重复写入、重跑逻辑错误和贴线反复抖动的影响。输出视频则是事件的视觉证据:人工能跳到 crossing_ms 附近,检查这次计数是否合理。
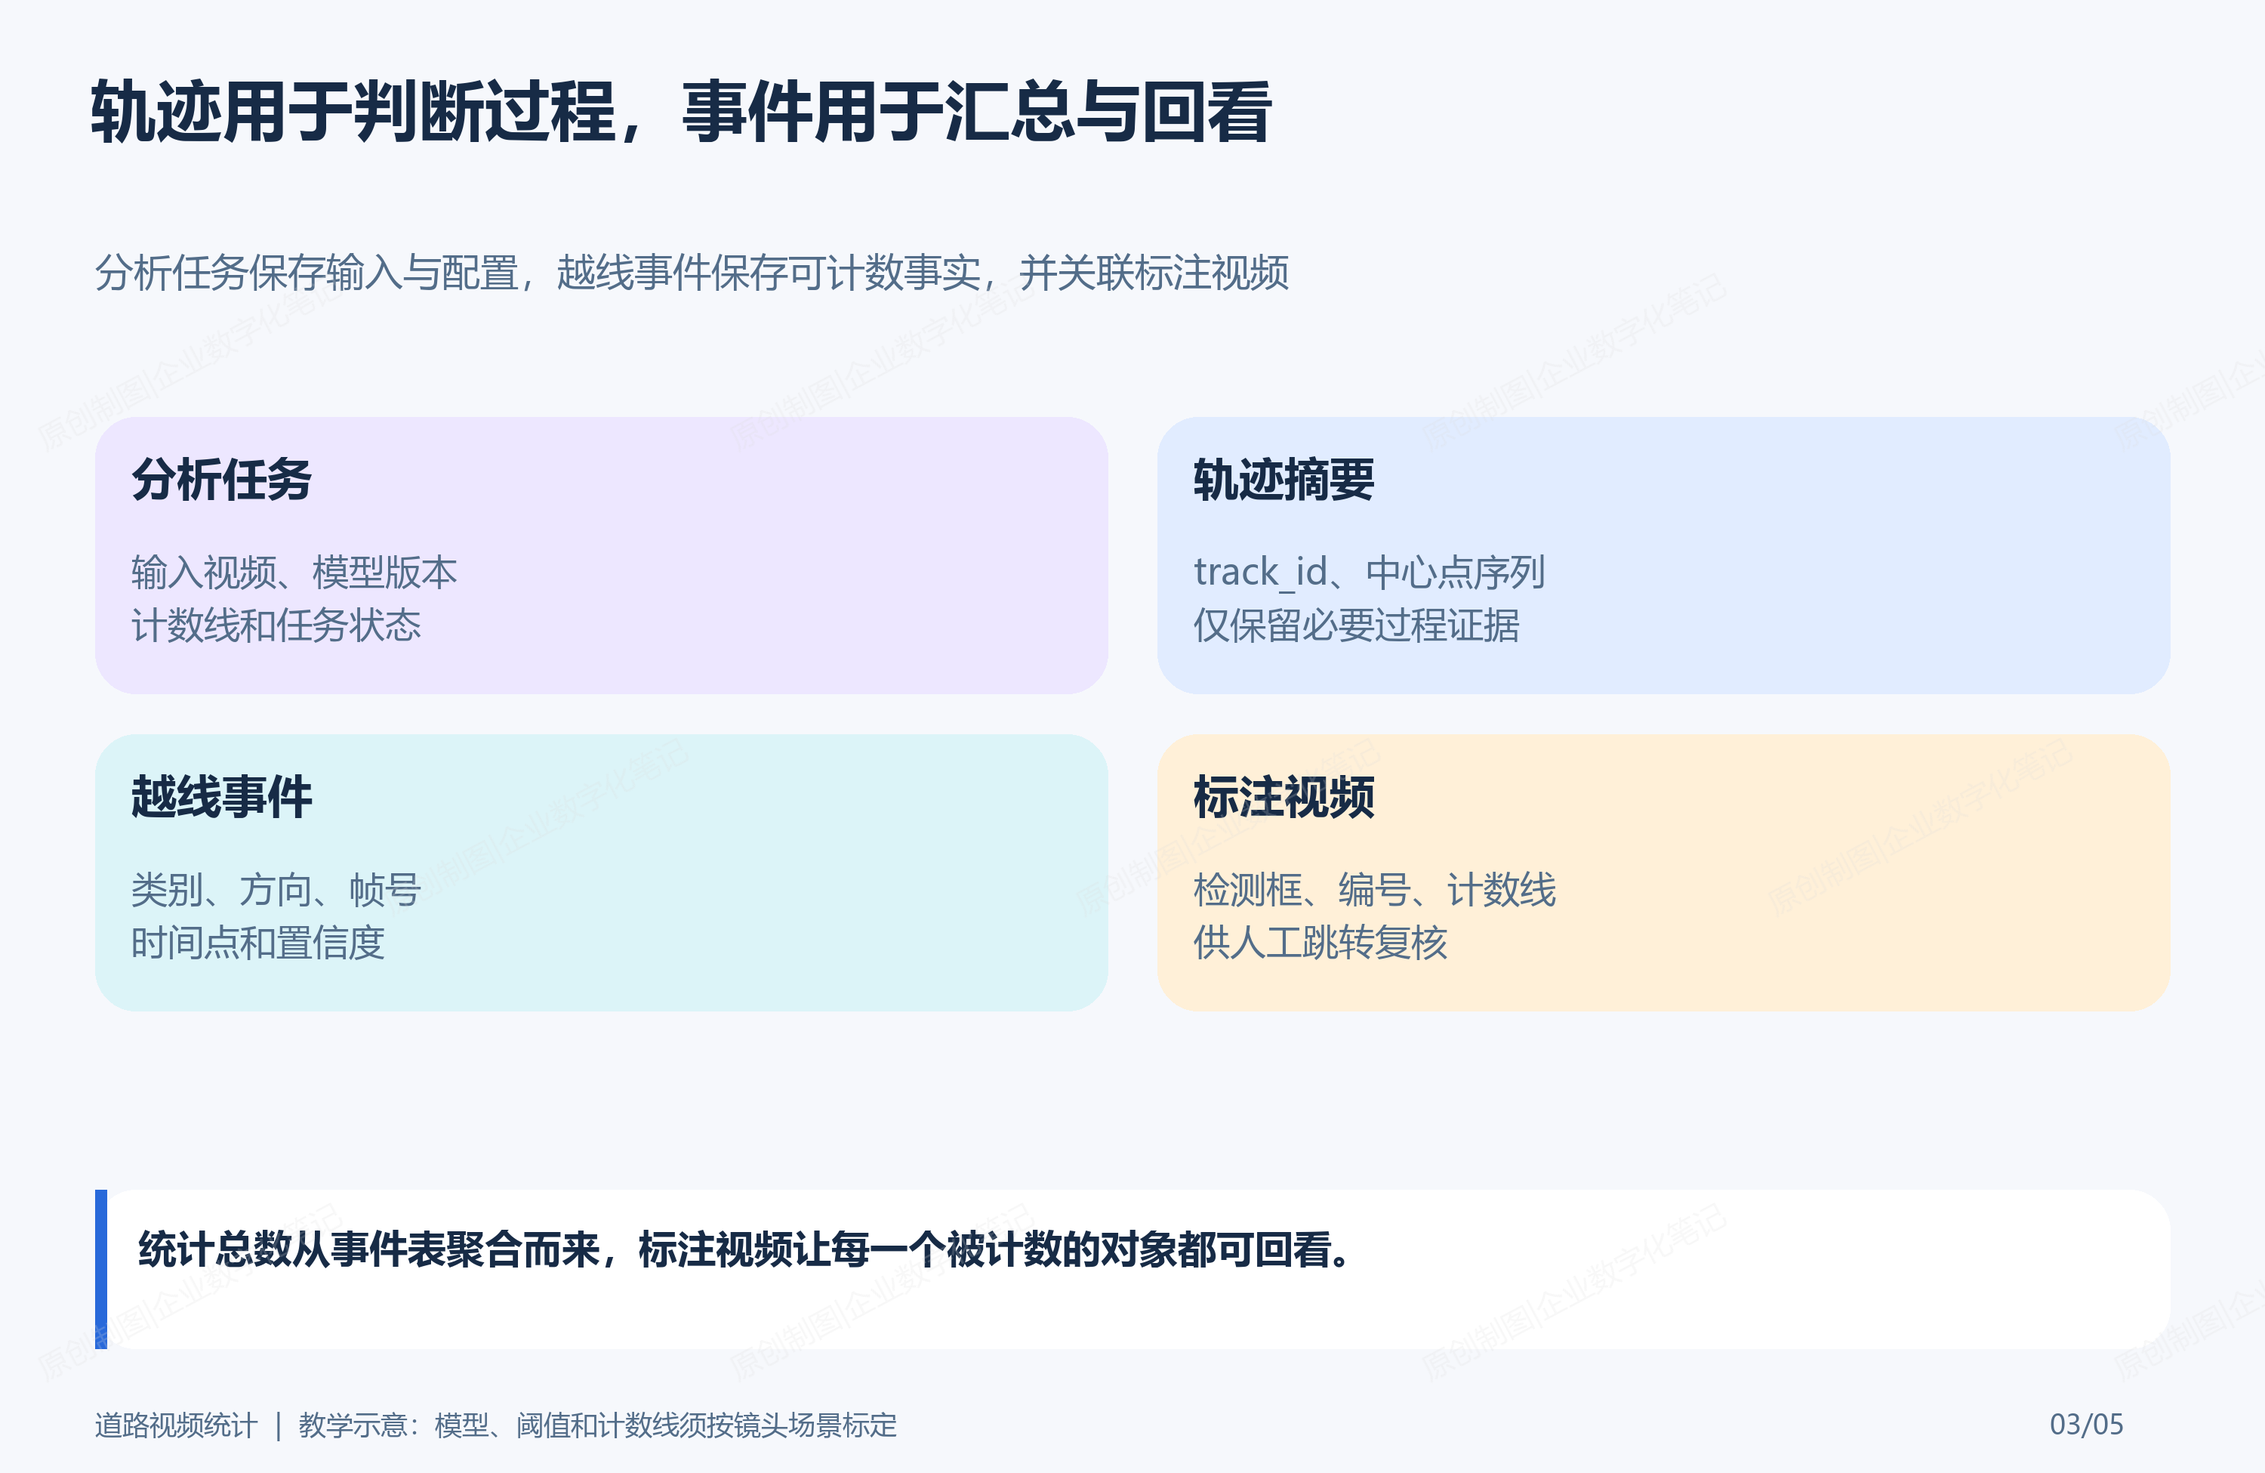
图3:分析任务保存输入与配置,越线事件保存可计数事实,两者共同指向标注视频。
五、Python实现:稳定编号后再判断越线
示例使用检测器提供的持续编号。实现重点不是某一个追踪器名称,而是:中心点必须有前后位置;跨线必须有方向;同一轨迹和方向只能产生一次事件。
from dataclasses import dataclass

@dataclass(frozen=True)
class Point:
    x: float
    y: float

def side_of_vertical_line(point: Point, line_x: float) -> int:
    return -1 if point.x < line_x else 1

def crosses_line(previous: Point, current: Point, line_x: float, min_move: float = 12) -> str | None:
    if abs(current.x - previous.x) < min_move:
        return None
    before, after = side_of_vertical_line(previous, line_x), side_of_vertical_line(current, line_x)
    if before == after:
        return None
    return "LEFT_TO_RIGHT" if before < after else "RIGHT_TO_LEFT"

class CrossingCounter:
    def __init__(self, line_x: float):
        self.line_x = line_x
        self.last_center: dict[int, Point] = {}
        self.counted: set[tuple[int, str]] = set()

    def observe(self, track_id: int, center: Point) -> str | None:
        previous = self.last_center.get(track_id)
        self.last_center[track_id] = center
        if previous is None:
            return None
        direction = crosses_line(previous, center, self.line_x)
        key = (track_id, direction)
        if direction and key not in self.counted:
            self.counted.add(key)
            return direction
        return None
在真实帧循环中,Worker 只把经过类别筛选和置信度筛选的检测结果喂给 observe。当它返回方向时,再写入事件、绘制方向标记并更新实时统计。计数线、最小移动距离和类别映射都属于版本化配置,不能散落在代码常量里。
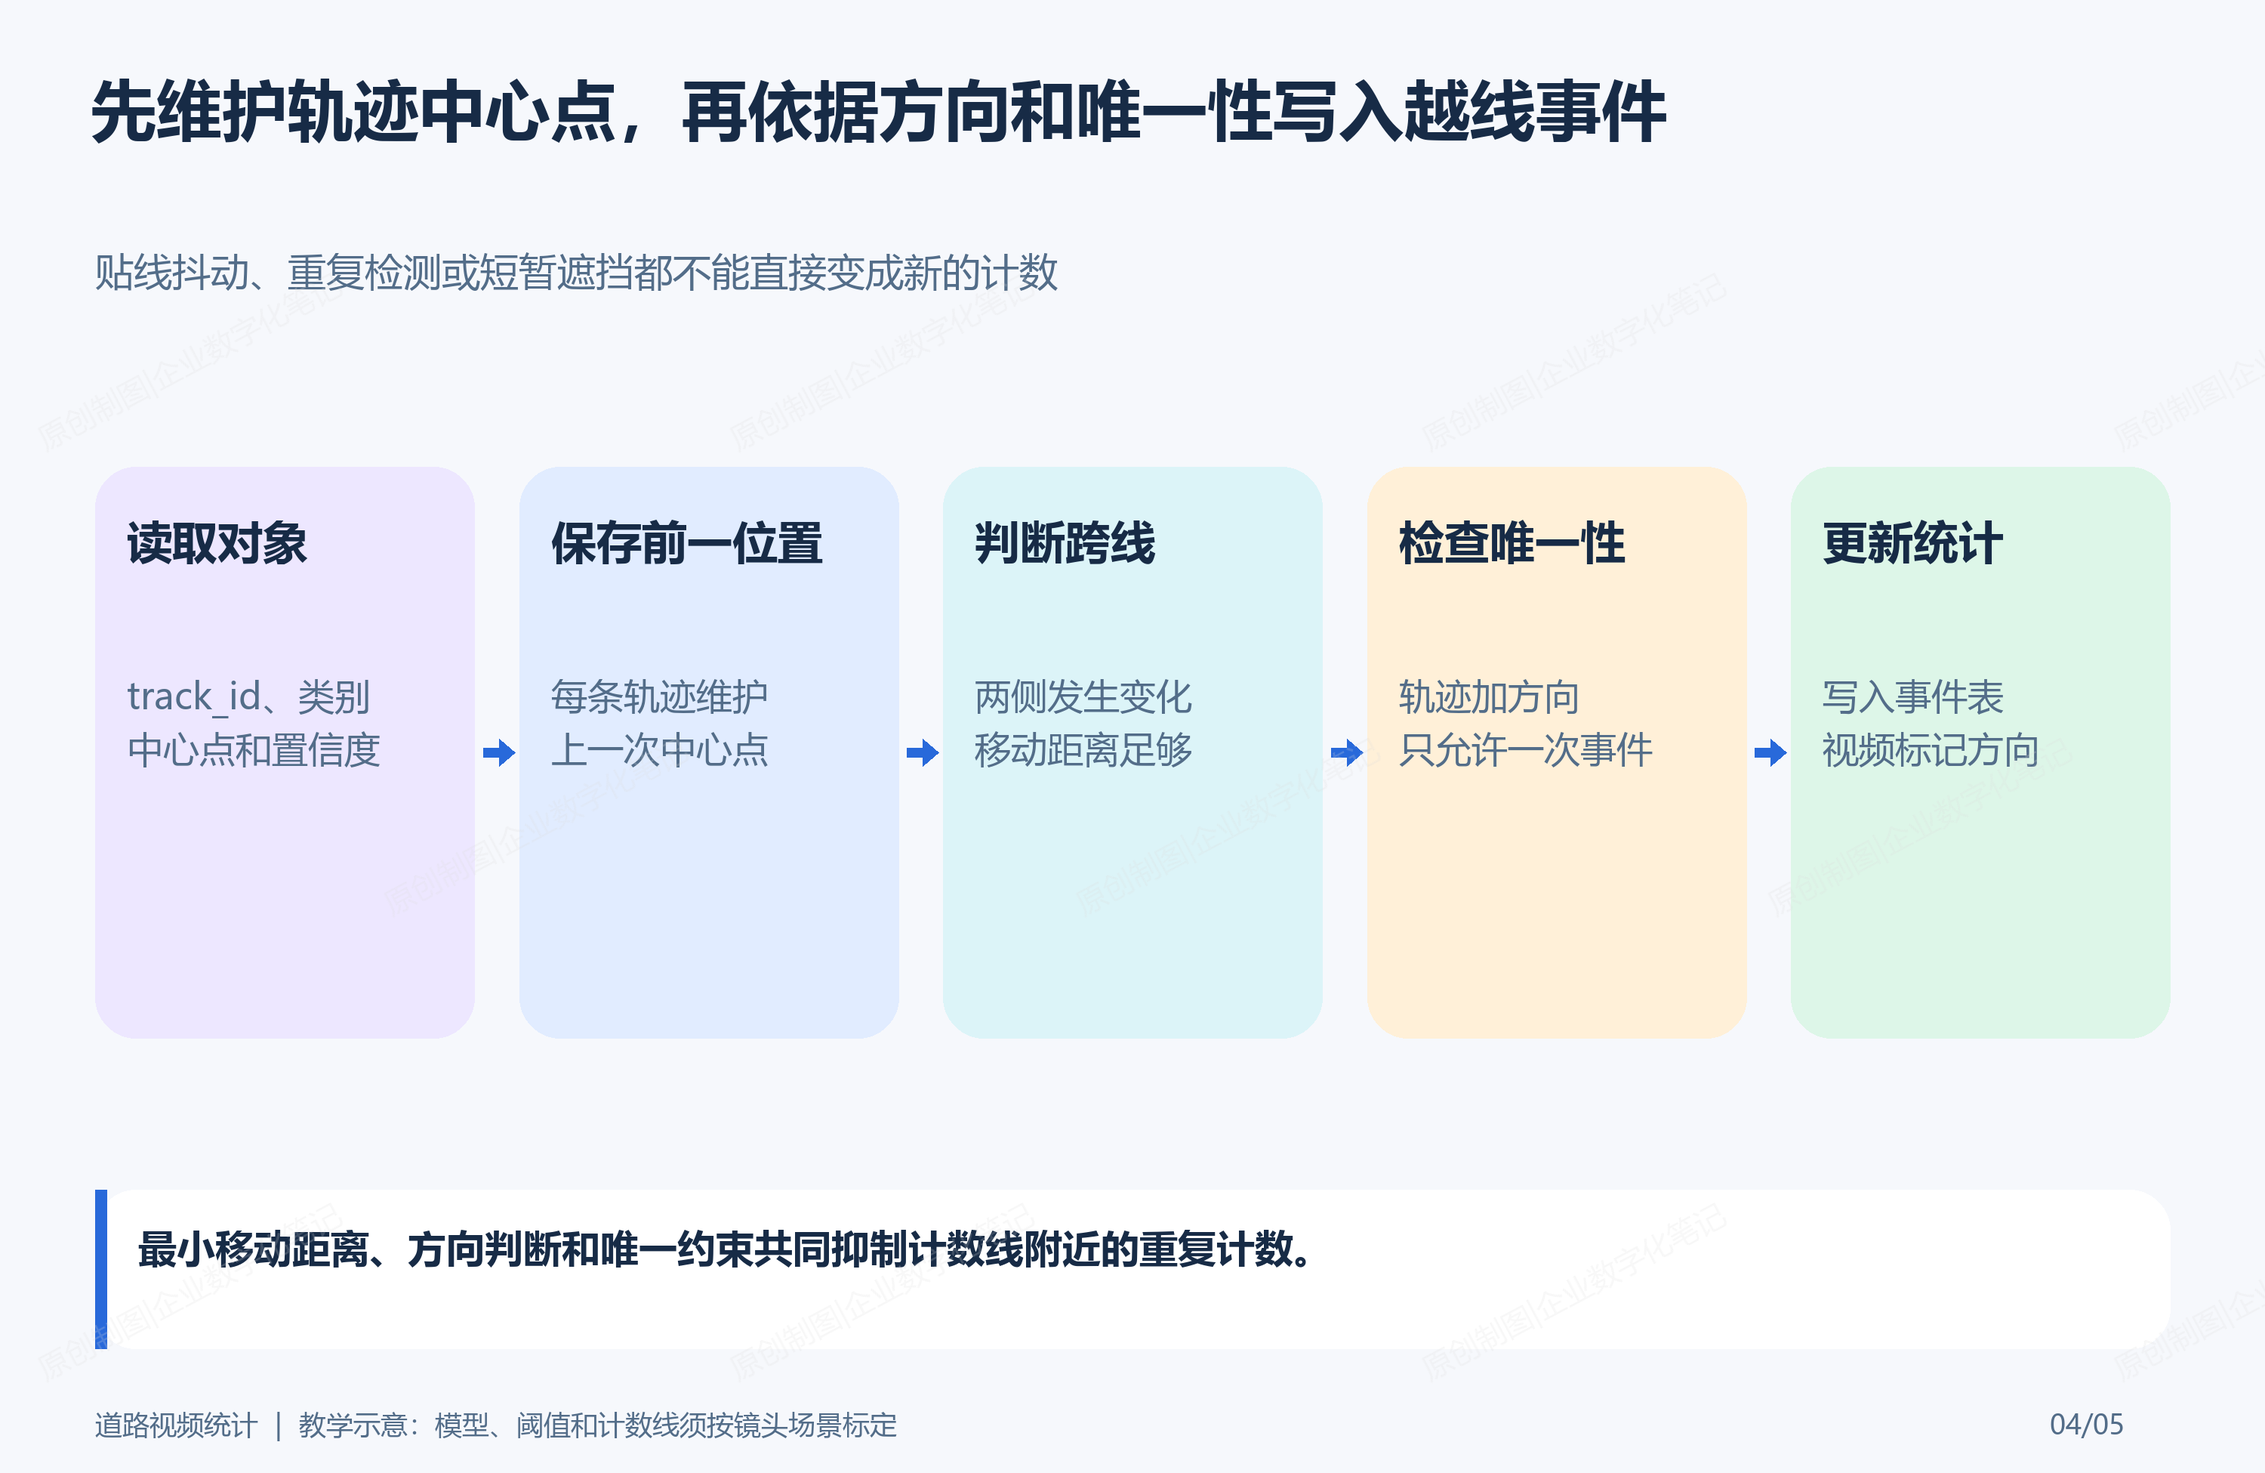
图4:中心点跨线只是候选条件;方向、最小移动距离和唯一约束一起抑制重复计数。
六、服务层实现:保存可回看的统计结果
服务层在启动前锁定任务和配置,Worker 返回事件及标注视频的临时路径。只有视频可播放、事件能落库、汇总能对上时,任务才进入 READY:
@Transactional(rollbackFor = Exception.class)
public TrafficResult analyze(TrafficCommand command) {
    TrafficAnalysisJob job = jobRepository.lock(command.jobNo())
            .orElseGet(() -> jobRepository.createPending(command));
    if ("READY".equals(job.status())) return TrafficResult.reused(job.annotatedVideoKey());

    jobRepository.markRunning(job.id());
    WorkerTrafficResult result = trafficWorker.analyze(command.sourceKey(), command.lineConfig());
    if (!result.success() || !result.videoInfo().playable()) {
        jobRepository.markFailed(job.id(), result.errorCode());
        return TrafficResult.failed(result.errorCode());
    }

    eventRepository.insertIgnoreDuplicates(job.id(), result.events());
    int eventTotal = eventRepository.countByJobId(job.id());
    if (eventTotal != result.summary().total()) {
        jobRepository.markFailed(job.id(), "EVENT_SUMMARY_MISMATCH");
        return TrafficResult.failed("EVENT_SUMMARY_MISMATCH");
    }
    String videoKey = fileRepository.commitTemporary(result.annotatedTemporaryPath(), "ANNOTATED_VIDEO");
    jobRepository.markReady(job.id(), videoKey, eventTotal);
    return TrafficResult.ready(videoKey, result.summary());
}
这里不把“模型返回了多少框”当成功指标。对业务而言,可交付的是能播放的标注视频、可回看的越线事件和能相互核对的统计结果。
七、预期输出和自动测试
CAR 左向右:18
CAR 右向左:11
MOTO 左向右:4
BUS 右向左:1
总越线事件:34
每条事件均含 track_id、方向、帧号和视频时间点
def test_crossing_is_counted_once_per_direction():
    counter = CrossingCounter(line_x=100)
    assert counter.observe(7, Point(80, 300)) is None
    assert counter.observe(7, Point(115, 302)) == "LEFT_TO_RIGHT"
    assert counter.observe(7, Point(130, 304)) is None

def test_small_jitter_near_line_is_not_crossing():
    counter = CrossingCounter(line_x=100)
    counter.observe(9, Point(98, 300))
    assert counter.observe(9, Point(103, 301)) is None
@Test
void shouldFailWhenEventSummaryDoesNotMatchWorkerResult() {
    worker.stubSuccessWithEvents(12, 13);

    TrafficResult result = service.analyze(new TrafficCommand("TV-001", "road-demo.mp4", lineConfig));

    assertEquals("EVENT_SUMMARY_MISMATCH", result.errorCode());
    assertFalse(jobRepository.isReady("TV-001"));
}
八、SQL验证:怎样发现重复计数
-- 同一任务、同一轨迹、同一方向不能出现两次,预期结果为空
SELECT analysis_job_id, track_id, direction, COUNT(*) AS cnt
FROM traffic_crossing_event
GROUP BY analysis_job_id, track_id, direction
HAVING COUNT(*) > 1;

-- 任务总数必须等于事件表聚合结果,预期结果为空
SELECT j.job_no, j.total_events, COUNT(e.id) AS actual_events
FROM traffic_analysis_job j
LEFT JOIN traffic_crossing_event e ON e.analysis_job_id = j.id
WHERE j.job_status = 'READY'
GROUP BY j.id, j.job_no, j.total_events
HAVING j.total_events <> COUNT(e.id);

-- 查没有标注视频的完成任务,预期结果为空
SELECT job_no FROM traffic_analysis_job
WHERE job_status = 'READY'
  AND (annotated_video_key IS NULL OR annotated_video_key = '');
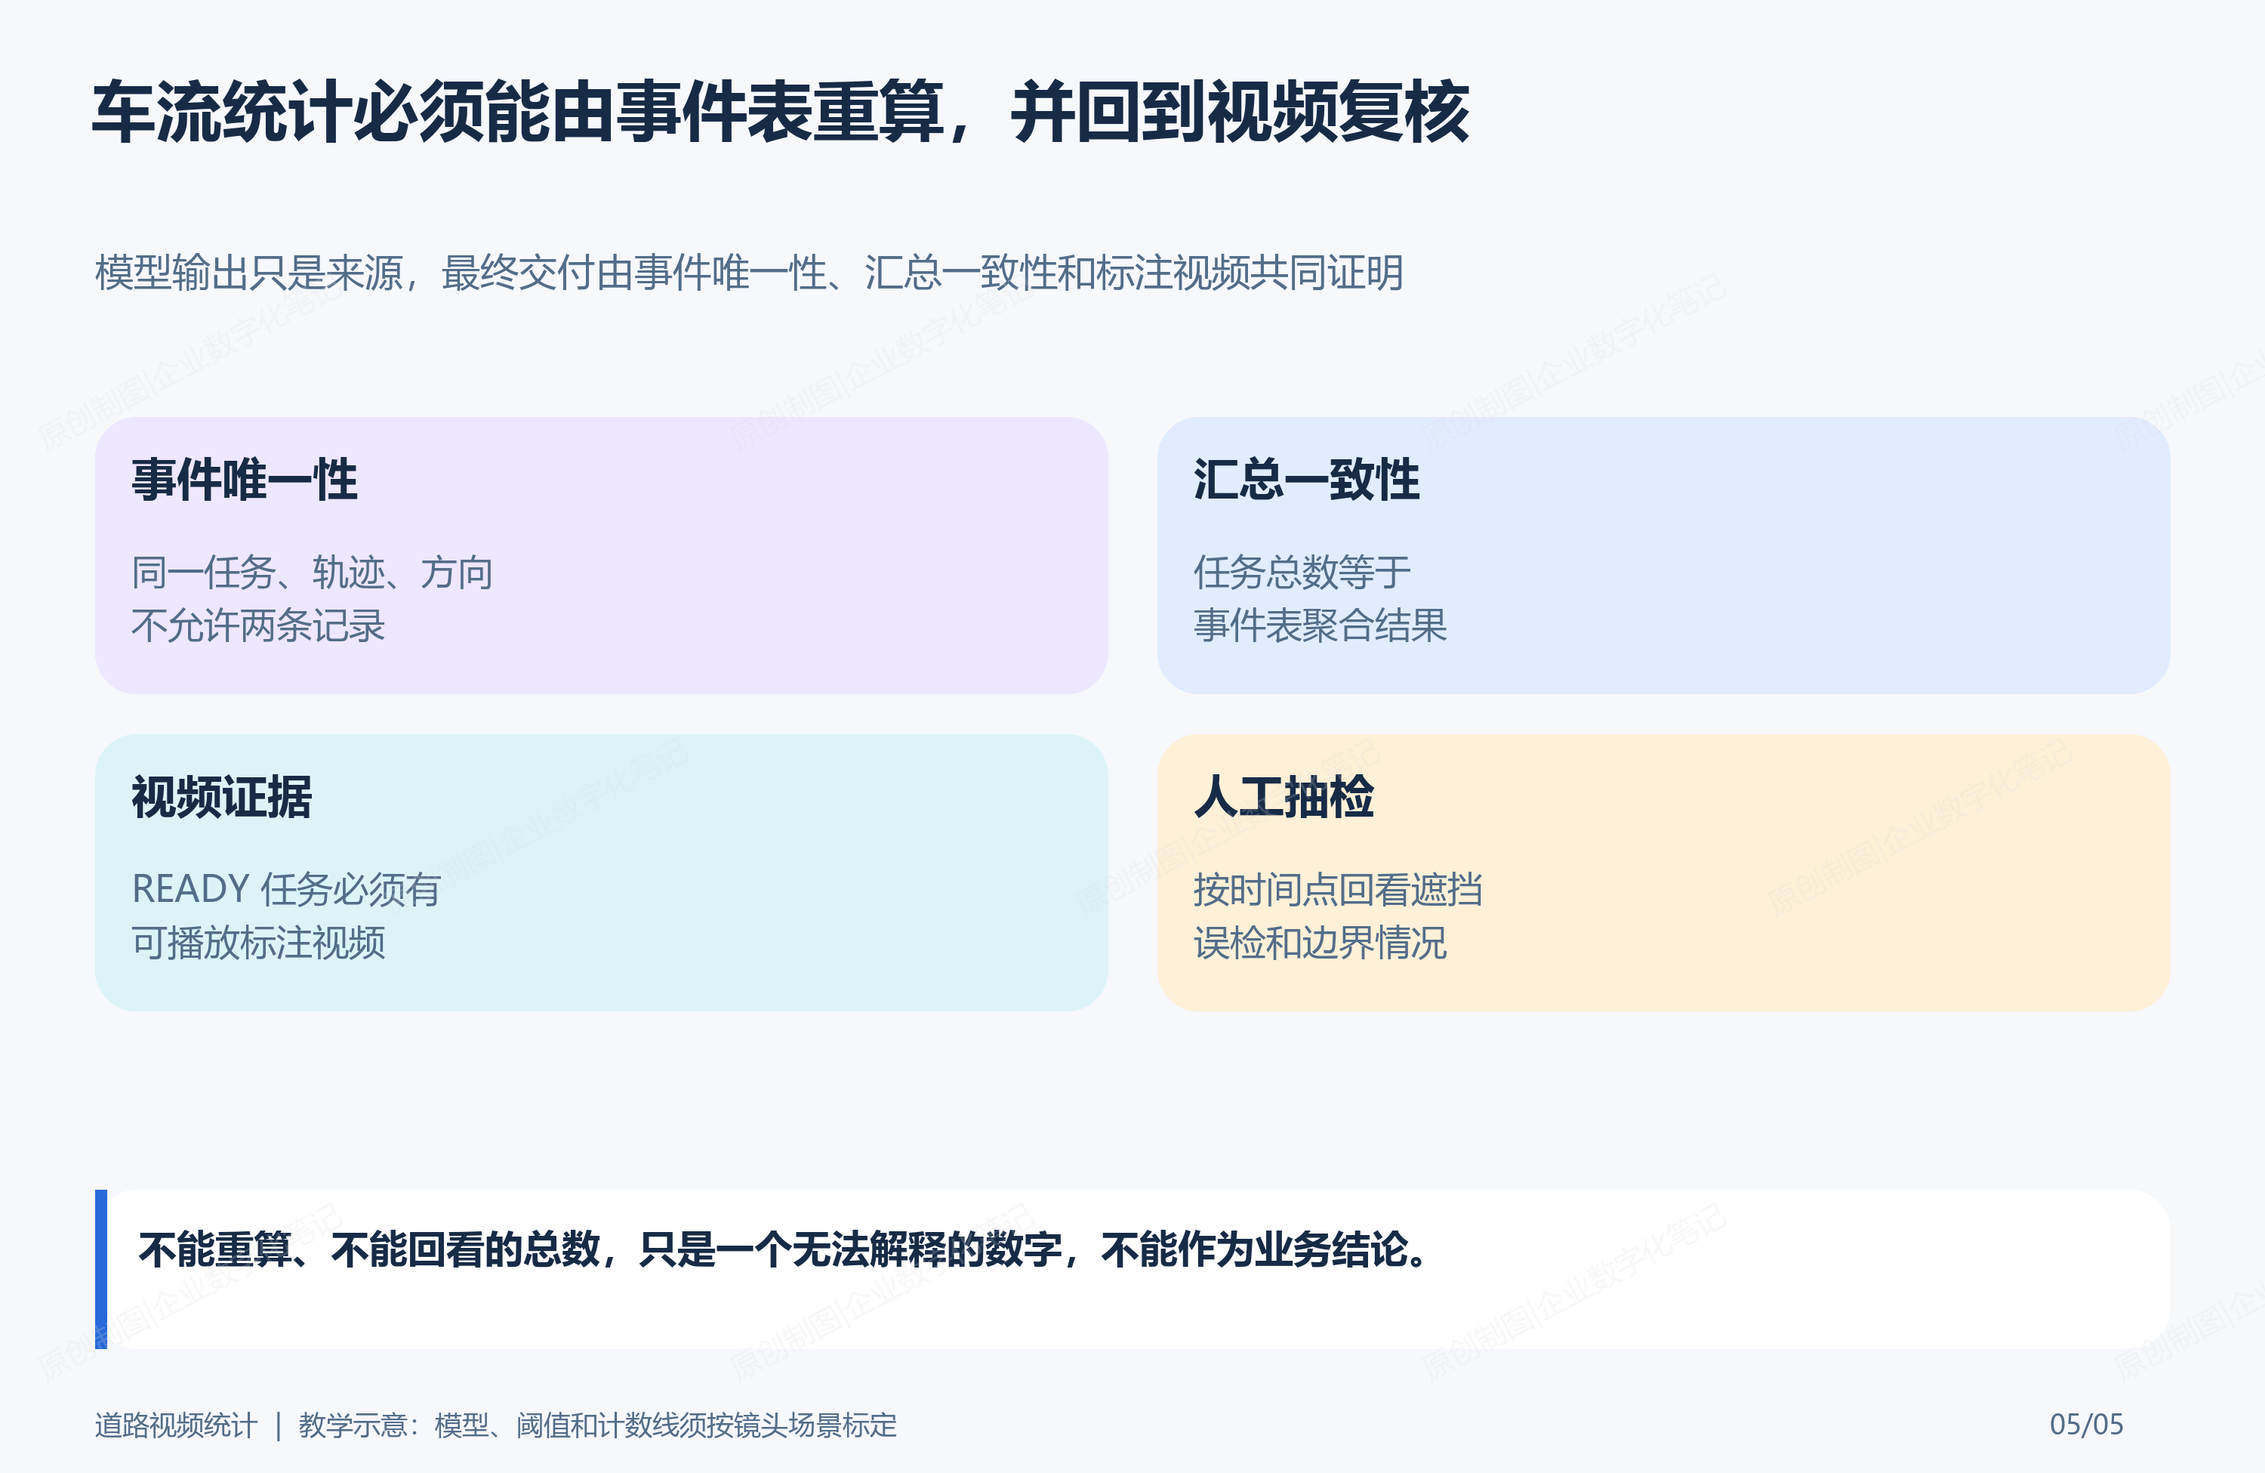
图5:统计值必须能从事件表重算,并能回到标注视频复核;否则只是不可解释的数字。
九、误差边界和上线验收
| 现象 | 影响 | 应对方式 |
|---|---|---|
| 车辆遮挡或并行 | 跟踪编号可能切换 | 抽检密集片段,记录跟踪丢失率 |
| 夜景、逆光、雨雾 | 检测置信度下降 | 按场景分组评测,必要时降低自动使用范围 |
| 计数线太靠近停车区 | 同一车辆反复穿线 | 调整线位置,增加最小移动距离与方向规则 |
| 镜头移动或抖动 | 固定坐标线失效 | 仅用于固定机位;镜头变化需重新标定 |
| 类别误判 | 分类统计失真 | 用抽样人工复核,不把类别计数当作绝对真值 |
上线前应完成:固定视频复跑结果一致;抽检事件能回看;同一轨迹同方向不重复;任务总数能由事件表重算;视频、事件和统计任一部分失败时任务不进入 READY。这比单独报一个“模型准确率”更接近真实交付。
十、小结和延伸阅读
道路视频车流统计的核心不是检测框数量,而是把连续检测转换成稳定轨迹,再把轨迹转换成方向明确、可回看、可重算的越线事件。检测、跟踪、计数和交付各有边界,才能在遮挡、误检和镜头差异存在时仍然解释统计结果来自哪里。
- Ultralytics YOLO Track Mode
- OpenCV: Getting Started with Videos
- FFmpeg Documentation
- Spring Framework: Transaction Management
- MySQL 8.0 Reference Manual: CREATE TABLE
转载自 CSDN-专业IT技术社区
原文链接:https://blog.csdn.net/weixin_53653412/article/details/166845303